MIT Kembangkan Sistem SANDO agar Drone Lebih Aman Menghindari Rintangan Bergerak
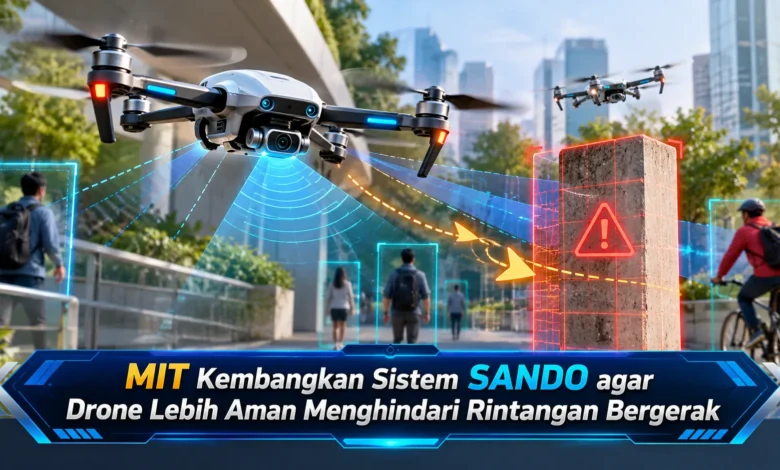
Perkembangan teknologi drone otonom kembali menunjukkan kemajuan menarik setelah para peneliti Massachusetts Institute of Technology (MIT) memperkenalkan sistem navigasi bernama SANDO pada 7 Oktober 2026. Teknologi ini dirancang untuk membantu drone menghindari rintangan bergerak yang tidak diketahui sebelumnya, bahkan ketika perangkat terbang di lingkungan tanpa peta. Berbeda dari metode navigasi konvensional, SANDO menggunakan pendekatan matematis untuk merencanakan jalur penerbangan yang aman sekaligus efisien. Inovasi tersebut berpotensi mendukung berbagai kebutuhan, mulai dari operasi pencarian dan penyelamatan hingga eksplorasi wilayah berbahaya. Melalui sistem ini, peneliti berupaya meningkatkan kemampuan drone mengambil keputusan secara mandiri ketika kondisi lingkungan berubah dengan cepat.
Peneliti MIT Menghadirkan Metode Navigasi Drone yang Lebih Aman
Inovasi sistem navigasi drone semakin membuka beragam metode canggih untuk mengoptimalkan perlindungan uncrewed aerial vehicle. Dalam pengembangan teknologi ini, kelompok riset dari MIT menghadirkan SANDO, singkatan dari Safe AutoNomous Trajectory Planning for Dynamic unknOwn environments. Metode navigasi ini dikembangkan guna robot terbang menghadapi hambatan yang berubah posisi dalam wilayah tanpa informasi peta sebelumnya. Tidak seperti teknologi yang memerlukan informasi rintangan sejak awal, SANDO mempertimbangkan kemungkinan pergerakan objek sebelum menentukan jalur penerbangan. Strategi ini memungkinkan pembuktian keamanan lintasan secara formal dalam kondisi tertentu yang memenuhi asumsi penelitian.
Penelitian SANDO menempatkan sebagai penulis utama Kota Kondo, peneliti yang menyelesaikan studi doktoral di MIT. Para pengembang sistem mendapatkan kontribusi dari Jesús Tordesillas, Juan Rached, Lili Sun, Yixuan Jia, dan Jonathan P. How. Hasil pengembangannya dipublikasikan dalam IEEE Transactions on Robotics, sebuah publikasi akademik mengenai sistem robot. Sasaran pengembangan teknologi tersebut adalah menghasilkan jalur penerbangan yang bebas tabrakan tanpa mengandalkan informasi posisi semua objek sebelum penerbangan. Pengembangan semacam ini menawarkan nilai penting ketika perangkat menjalankan operasi di area berbahaya. Kendati hasilnya menjanjikan, pembuktian keselamatan sistem tetap bergantung pada asumsi tertentu.
Mekanisme Navigasi Drone untuk Menghadapi Objek Dinamis
Teknologi navigasi tersebut menggunakan hasil pembacaan sensor kendaraan udara untuk mengidentifikasi objek di sekelilingnya. Berdasarkan informasi tersebut, perangkat lunak menganalisis perbedaan antara objek diam serta objek bergerak. Tahap berikutnya, SANDO menyusun ruang lintasan yang terlindungi yang dapat dilalui drone. Koridor tersebut tidak hanya mempertimbangkan posisi objek saat terdeteksi, tetapi juga kemungkinan perubahan posisinya. Dengan demikian, drone tidak hanya bereaksi setelah rintangan mendekat. Kemampuan tersebut berpotensi memperkuat keselamatan navigasi dalam lingkungan yang terus berubah.

Konsep yang digunakan SANDO adalah memperkirakan jangkauan gerak objek berdasarkan kecepatan maksimum yang diasumsikan. Saat drone mengenali rintangan, algoritma membentuk ruang jangkauan yang mungkin dicapai di sekitar titik keberadaan hambatan. Representasi tersebut dapat dibayangkan sebagai ruang berbentuk bola berdasarkan batas gerakan. Melalui perhitungan tersebut, SANDO memilih lintasan di luar ruang yang berpotensi dilalui objek. Sebagai batasan penting, batas kesalahan pengamatan dan perkiraan kemampuan perpindahan hambatan perlu memenuhi persyaratan keselamatan. Jika asumsi tersebut dilanggar, keamanan lintasan tidak otomatis terjamin.
Perencanaan Jalur Tiga Dimensi Menjadi Kunci Navigasi Drone MIT
Salah satu inovasi utama SANDO adalah penerapan spatiotemporal safe flight corridor. Berbeda dari perencanaan ruang yang tidak memperhitungkan waktu, sistem terbaru membentuk batas keselamatan berdasarkan perubahan posisi rintangan dari waktu ke waktu. Strategi ini membantu menghindari pemilihan rute yang terlalu membatasi pergerakan. Jika semua area yang mungkin dijangkau hambatan langsung dianggap berbahaya sepanjang waktu, algoritma berpotensi gagal memilih lintasan yang memungkinkan. Berdasarkan perhitungan posisi pada interval berbeda, SANDO berpeluang menemukan lintasan yang lebih sesuai. Pendekatan tersebut relevan untuk diterapkan dalam navigasi robot bergerak di ruang tiga dimensi yang kompleks.
Tidak hanya menentukan ruang penerbangan, SANDO menerapkan peta tingkat risiko lingkungan untuk mendeteksi bagian lingkungan yang memiliki risiko tinggi. Peta tersebut mengarahkan proses pencarian menuju jalur yang menghindari kepadatan rintangan. Setelah koridor ditentukan, perangkat lunak menggunakan optimasi lintasan dengan kendala matematis agar lintasan tidak memasuki ruang terlarang. Melalui pendekatan komputasi tersebut, perhitungan lintasan menerapkan Mixed-Integer Quadratic Programming atau MIQP. Teknik optimasi tersebut dilengkapi melalui teknik eliminasi variabel agar proses optimasi menjadi lebih efisien. Penyederhanaan ini relevan untuk kendaraan udara otonom karena keputusan navigasi perlu dibuat secara berulang.
Pengujian SANDO Membuktikan Kemampuan Menghindari Rintangan Dinamis
Dalam mengukur kemampuan sistem, tim pengembang SANDO mengadakan pengujian dalam lingkungan virtual yang mencakup rintangan statis dan bergerak. Dalam pengujian tersebut, SANDO diuji bersama sistem perencanaan lintasan lain. Hasil penelitian memperlihatkan bahwa algoritma yang dikembangkan mampu mencapai tujuan lebih cepat dibandingkan beberapa sistem yang diuji. Di samping peningkatan kecepatan, pengujian komputer memperlihatkan keberhasilan menghindari rintangan dalam rangkaian simulasi yang dievaluasi. Walaupun hasilnya menjanjikan, eksperimen komputer belum mencakup setiap kemungkinan di lapangan. Oleh sebab itu, eksperimen penerbangan langsung menjadi tahapan penting untuk memeriksa kemampuan penerapan.
Sebagai kelanjutan pengujian, tim peneliti juga menggunakan kendaraan udara tanpa awak sebenarnya yang menggunakan sensor serta komputer yang dibawa saat terbang. Menurut penjelasan mengenai hasil eksperimen, SANDO mampu melewati tanpa menabrak objek bergerak dalam skenario uji pada 12 penerbangan pengujian yang dilaporkan. Ketika drone bergerak, algoritma menghitung ulang koridor pergerakan berdasarkan perubahan kondisi lingkungan. Kemampuan memperbarui lintasan menjadi penting karena hambatan mungkin bergerak mendadak. Perhitungan yang berjalan di perangkat memberikan bukti awal mengenai kemampuan navigasi mandiri pada UAV. Perlu dipahami, hasil pengujian yang dilaporkan tidak membuktikan seluruh risiko dapat dihilangkan.
Manfaat Teknologi Navigasi Drone MIT dalam Berbagai Bidang
Contoh pemanfaatan penting dari SANDO adalah aktivitas bantuan pada wilayah bencana. Ketika situasi darurat terjadi, personel tanggap darurat mungkin berhadapan dengan lingkungan dengan berbagai risiko fisik. Kendaraan udara tanpa awak berpotensi membantu pengumpulan informasi visual tanpa mengharuskan petugas memasuki lokasi berbahaya. Sebagai contoh, drone mungkin harus menghindari hambatan akibat perubahan lingkungan. Dengan kemampuan mengantisipasi gerakan, SANDO mampu menawarkan pendekatan untuk meningkatkan kemampuan menghindari objek bergerak. Kendati relevan bagi penyelamatan, penerapan dalam bencana nyata harus memperhatikan kondisi sensor dan cuaca.
Tidak hanya untuk tanggap bencana, sistem navigasi tersebut juga berpotensi digunakan untuk eksplorasi terowongan, inspeksi fasilitas industri, serta pengiriman barang menggunakan drone. Ketika digunakan di ruang bawah tanah, kondisi lingkungan dapat berubah, sehingga perencanaan rute adaptif menjadi sangat dibutuhkan. Dalam pengiriman paket, drone mungkin menghadapi manusia yang berjalan. Teknologi seperti SANDO berpotensi mendukung terciptanya rute otomatis yang memperhitungkan perubahan. Pada saat yang sama, operasional drone berskala besar harus mempertimbangkan persyaratan keselamatan publik, kemampuan menghadapi gangguan sensor, dan mekanisme pengendalian risiko.
Kesimpulan: Inovasi MIT Meningkatkan Potensi Keselamatan Drone Otonom
Keberhasilan peneliti MIT memperkenalkan SANDO menunjukkan kemajuan menarik dalam bidang robotika udara. Dengan menggabungkan pengamatan sensor, estimasi pergerakan rintangan, dan perencanaan koridor penerbangan aman, sistem ini menawarkan pendekatan untuk memperbaiki kemampuan drone menghindari tabrakan. Temuan dari eksperimen komputer serta penerbangan memberikan bukti awal kemampuan untuk penggunaan drone dalam lingkungan kompleks. Walaupun perkembangannya positif, pengujian dalam kondisi lebih beragam perlu terus dilakukan agar keandalannya dapat dinilai secara menyeluruh. Bagaimana pendapat Anda mengenai, bagaimana peluang penerapan teknologi navigasi SANDO dalam mengembangkan layanan drone masa depan? Silakan bagikan pendapat Anda mengenai pentingnya keselamatan dalam robotika udara.