Eka Robotics Kembangkan Tangan Robot Peka Tekanan yang Mampu Menggenggam Benda Rapuh
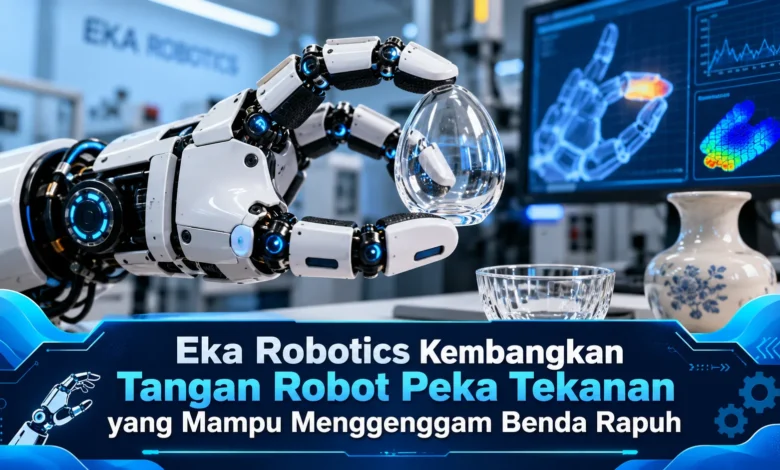
Perkembangan TEKNOLOGI robotika semakin menarik setelah Eka Robotics mengembangkan tangan robot yang mampu merasakan tekanan ketika menggenggam berbagai objek, termasuk benda yang mudah rusak. Perusahaan rintisan asal Cambridge, Massachusetts, Amerika Serikat, ini menggabungkan sensor gaya dengan kecerdasan buatan untuk menghasilkan gerakan yang lebih halus dan adaptif. Teknologi tersebut memungkinkan robot menyesuaikan kekuatan genggaman berdasarkan respons fisik benda yang disentuh, bukan hanya mengandalkan kamera. Inovasi ini menjadi perhatian setelah Eka Robotics mengumumkan pendanaan Seri A sebesar 150 juta dolar AS pada 20 Oktober 2026, sekaligus memperlihatkan potensi baru penggunaan robot dalam industri manufaktur, logistik, dan pekerjaan yang membutuhkan ketelitian tinggi.
Eka Robotics Mengembangkan Sistem Robot dengan Kemampuan Sentuhan
Perusahaan Eka Robotics dikenal sebagai perusahaan rintisan di bidang robotika yang mengembangkan sistem robot dengan fitur respons terhadap kontak fisik. Perusahaan tersebut didirikan oleh Pulkit Agrawal, profesor dari Massachusetts Institute of Technology, dan Tuomas Haarnoja, mantan peneliti Google DeepMind. Dua pengembang teknologi tersebut memusatkan perhatian pada salah satu hambatan utama dalam dunia robotika, yaitu kemampuan menggenggam benda secara tepat. Berbeda dari robot industri konvensional yang banyak digunakan untuk tugas yang sudah ditentukan, sistem Eka Robotics dikembangkan agar mampu beradaptasi ketika berinteraksi dengan benda berbeda. Inovasi ini membuka peluang baru bagi otomatisasi pekerjaan fisik.
Salah satu kemampuan menarik adalah pengendalian kekuatan genggaman secara responsif. Dalam demonstrasi yang dilaporkan, sistem Eka Robotics memperlihatkan kemampuan menangani benda seperti raspberry dan bola lampu yang memerlukan sentuhan hati-hati. Saat tangan robot bergerak menuju benda, robot memanfaatkan pengamatan melalui kamera untuk memperkirakan posisi awal. Namun, setelah robot mulai merasakan permukaan, informasi gaya menjadi bagian penting dalam pengendalian. Dengan mekanisme tersebut, robot berpotensi menangani objek dengan lebih lembut. Hasil pengujian tersebut memberikan gambaran perkembangan baru dalam pengembangan ketangkasan robot.

Cara Kerja Sensor Tekanan pada Tangan Robot Eka Robotics
Pendekatan pengendalian pada Eka Robotics dikembangkan melalui model Vision-Force-Action, yaitu model yang menggabungkan penglihatan, gaya, dan tindakan. Jika dibandingkan dengan pendekatan Vision-Language-Action yang menghubungkan informasi visual dengan instruksi serta tindakan, model Eka Robotics memberikan perhatian khusus pada informasi kontak fisik. Saat sistem berinteraksi dengan benda, kamera memberikan informasi mengenai bentuk dan letak objek, sedangkan sensor gaya memberikan informasi tentang gaya yang terjadi. Kombinasi tersebut mendukung pengendalian gerakan yang lebih adaptif ketika benda mulai bergeser. Melalui mekanisme ini, robot tidak hanya mengikuti gerakan yang telah direncanakan.
Penggunaan sensor gaya memiliki peranan besar sebab benda di dunia nyata menunjukkan sifat fisik yang beragam. Dalam situasi penggunaan, menggenggam raspberry membutuhkan penyesuaian kekuatan secara lembut, sedangkan mengangkat benda yang lebih berat mengharuskan robot menyesuaikan kekuatan. Apabila tekanan terlalu besar, benda rapuh berisiko berubah bentuk. Namun apabila tekanannya terlalu kecil, objek mungkin jatuh saat dipindahkan. Dengan memanfaatkan data tekanan, sistem dapat mengoreksi kekuatan genggaman. Kemampuan tersebut memberikan fondasi teknologi untuk memperluas penggunaan robot pada pekerjaan rumit.
Simulasi Fisika Membantu Robot Mempelajari Gerakan yang Tepat
Untuk melengkapi kemampuan penginderaan, Eka Robotics menerapkan metode pembelajaran berbasis pengalaman untuk melatih kemampuan manipulasi. Sistem pelatihan tersebut memungkinkan robot mempelajari strategi melalui latihan pada lingkungan virtual. Melalui dunia virtual yang dibangun, berbagai faktor seperti massa benda, gaya kontak, dan perpindahan posisi digunakan sebagai bagian dari pengalaman latihan. Pendiri Eka Robotics menyampaikan bahwa pendekatan ini membantu menghasilkan banyak skenario pembelajaran tanpa membutuhkan pengujian nyata untuk setiap variasi kondisi. Metode pelatihan tersebut dapat memperluas variasi latihan.
Aspek pengembangan yang tidak kalah penting adalah memindahkan keterampilan dari simulasi ke dunia nyata. Proses tersebut sering disebut sim-to-real transfer. Ketika robot mulai digunakan secara langsung, permukaan benda mungkin memiliki variasi yang tidak tercakup dalam latihan. Perbedaan tersebut dapat memengaruhi kekuatan genggaman. Karena itu, Eka Robotics memadukan pembelajaran virtual dengan informasi kontak nyata. Pendekatan ini memberikan peluang untuk memperbaiki tindakan saat terjadi kesalahan. Meski menunjukkan hasil menjanjikan, keberhasilan pada semua jenis objek belum dapat diasumsikan.
Penerapan Teknologi Robot Adaptif pada Berbagai Pekerjaan Fisik
Pengendalian kontak fisik yang lebih presisi menawarkan kemungkinan penggunaan dalam sektor manufaktur. Pada banyak proses industri, robot sering digunakan untuk pekerjaan berulang. Namun demikian, proses seperti memasang komponen kecil mengharuskan sistem merespons hambatan fisik. Sebagai contoh potensial, tangan robot peka tekanan mungkin digunakan dalam proses perakitan presisi tanpa memaksakan gerakan ketika terjadi hambatan. Apabila sambungan memberikan resistansi, sistem memiliki dasar untuk merespons kontak. Pendekatan manipulasi tersebut membuka kesempatan memperluas pekerjaan robot, meskipun manfaat produktivitas harus dibuktikan pada kondisi operasional sebenarnya.
Selain manufaktur, teknologi Eka Robotics dapat dikembangkan lebih lanjut pada logistik dan pergudangan. Ketika menangani paket dan produk, robot berinteraksi dengan material yang tidak seragam. Kemampuan membaca tekanan memungkinkan respons terhadap perubahan posisi barang ketika barang diambil dari wadah berbeda. Untuk pekerjaan pengelolaan produk segar, teknologi serupa mungkin membantu proses penyortiran produk sensitif. Namun, penggunaan langsung pada makanan memerlukan perhatian terhadap kebersihan. Untuk memastikan manfaat operasional, perusahaan sebaiknya menguji biaya pemeliharaan, keandalan dalam operasi berkepanjangan, dan keselamatan pekerja sebelum mengadopsinya secara luas.
Investasi Besar Mendukung Masa Depan Teknologi Eka Robotics
Kemajuan teknologi yang dikembangkan perusahaan mendapatkan dukungan pendanaan besar. Dalam pengumuman pendanaan Oktober 2026, Eka Robotics mengumumkan perolehan pendanaan Seri A sebesar 150 juta dolar AS. Pembiayaan perusahaan tersebut melibatkan investor utama Andreessen Horowitz atau a16z dan F-Prime, dengan nilai perusahaan pascainvestasi mencapai 1,45 miliar dolar AS. Dukungan finansial tersebut memperlihatkan ketertarikan investor terhadap pengembangan kecerdasan buatan fisik. Walaupun pendanaan tersebut signifikan, valuasi perusahaan belum menjadi bukti penerapan komersial secara luas. Tahap perkembangan selanjutnya memerlukan pembuktian manfaat pada pelanggan.
Persoalan penting pada teknologi ini adalah mempertahankan keandalan ketika menangani objek berbeda. Demonstrasi laboratorium dapat memperlihatkan kemampuan menjanjikan, tetapi lingkungan produksi menghadirkan tantangan tambahan. Objek dapat berubah posisi, material menunjukkan tingkat gesekan beragam, dan mesin memerlukan keandalan dalam jangka panjang. Untuk mendukung penerapan komersial, Eka Robotics perlu terus mengembangkan ketahanan sistem. Selain pengembangan mekanis, perusahaan juga perlu memperhatikan biaya produksi. Untuk mencapai penerapan yang berkelanjutan, inovasi teknologi harus menunjukkan keandalan operasional.
Masa Depan Robot Peka Tekanan dalam Perkembangan TEKNOLOGI
Pengembangan tangan robot Eka Robotics menunjukkan kemajuan penting dalam penerapan AI pada mesin yang berinteraksi dengan lingkungan. Melalui kombinasi sensor gaya, persepsi visual, dan model Vision-Force-Action, robot dapat menggunakan informasi tekanan untuk mengendalikan tindakan. Penerapan pembelajaran melalui simulasi juga membuka peluang peningkatan kemampuan adaptasi. Walaupun hasil demonstrasinya menjanjikan, keandalan penggunaan jangka panjang harus dibuktikan. Seiring meningkatnya kebutuhan otomatisasi, kemampuan robot untuk mengendalikan kekuatan sentuhan berpotensi membuka peluang penggunaan yang lebih luas. Bagaimana pendapat Anda, apakah tangan robot yang mampu merasakan tekanan akan menjadi bagian penting industri masa depan? Bagikan pendapat Anda mengenai masa depan Eka Robotics.